
 0:42
Baggerarm
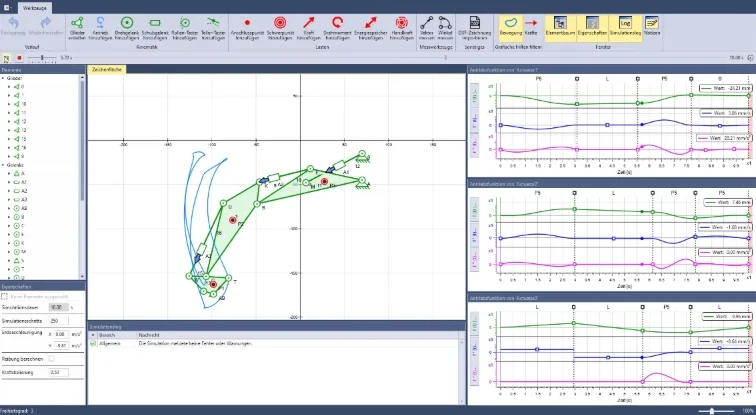
Drei Schubantriebe, einer je Freiheitsgrad, bewegen Ausleger, Stiel und Schaufel. In ASOMmini stimmen Sie ihre Bewegungsprofile aufeinander ab und verfolgen die Bahn der Schaufel.
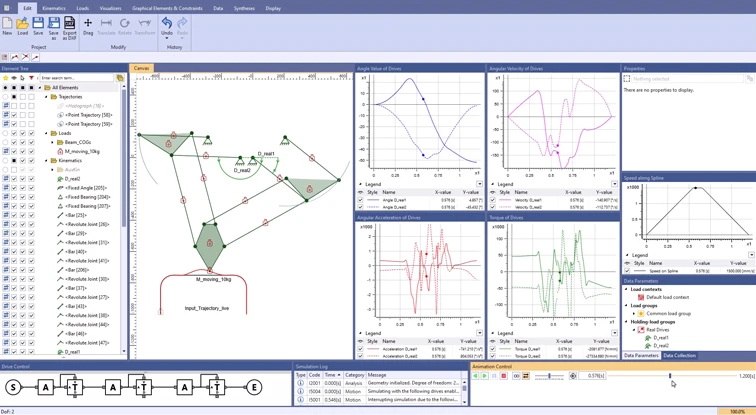
Ein paralleler Pick-and-Place-Mechanismus soll einer vorgegebenen Bahn folgen. ASOM rechnet daraus Winkel, Geschwindigkeit und Drehmoment beider Antriebe.
 3:05
Untersucht wird ein generischer paralleler Pick-and-Place-Mechanismus in der Ebene mit zwei Freiheitsgraden. Vorgegeben sind die Bahnkurve und das Geschwindigkeitsprofil, mit dem sie durchfahren wird. Gesucht sind die Verläufe an den realen Antrieben, bis hin zum nötigen Drehmoment.
Sie ändern Bahnkurve oder Gelenkpositionen und sehen sofort, welche Winkel, Geschwindigkeiten und Drehmomente die Antriebe dafür liefern müssen.
Bahnkurve als Eingabe, Antriebswerte als Ausgabe: So löst ASOM in den meisten Fällen auch Aufgaben der inversen Kinematik.
Wie der Punkt beschleunigt, fährt und abbremst, legen Sie in der Antriebssteuerung selbst fest. Mehr zu Bewegungsabläufen
Neue Positionen probieren Sie direkt aus, das Modell bleibt stimmig. Mehr zu Bemaßungen
0:42
Drei Schubantriebe, einer je Freiheitsgrad, bewegen Ausleger, Stiel und Schaufel. In ASOMmini stimmen Sie ihre Bewegungsprofile aufeinander ab und verfolgen die Bahn der Schaufel.
 3:03
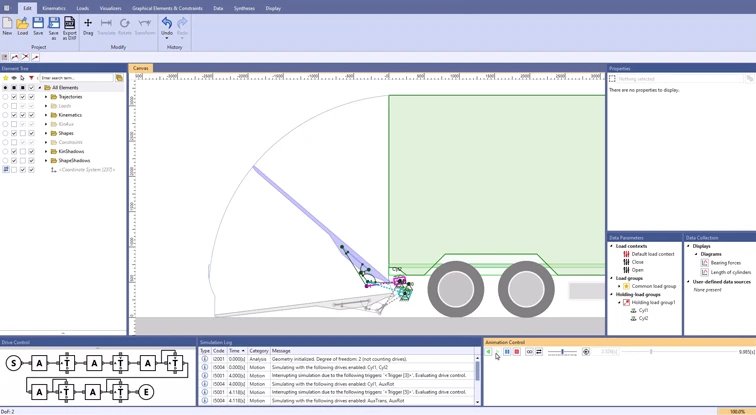
Zwei Hydraulikzylinder öffnen die Klappe, heben und senken die Plattform. ASOM setzt die Teilbewegungen zu einem Ablauf zusammen und berechnet die Lagerkräfte mit Reibung.
 1:32
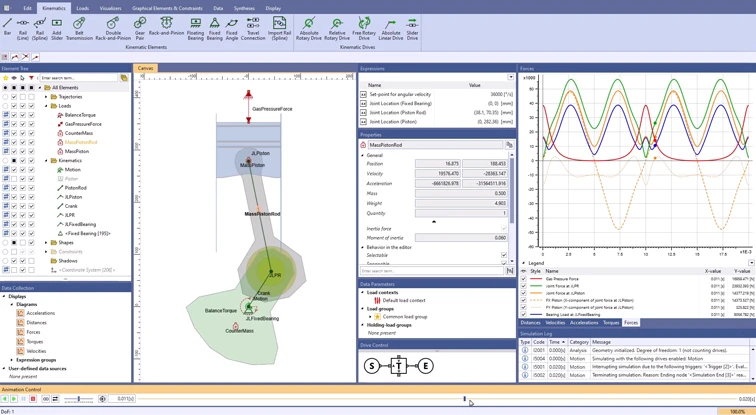
Bei 6000 Umdrehungen pro Minute zählt die Massenträgheit. ASOM berechnet die Gelenk- und Lagerkräfte mit Pleuel, Gegenmasse und Kolben.
Beschreiben Sie uns Ihren Mechanismus. In der Online-Demo zeigen wir Ihnen ASOM an Ihrem Beispiel.